Moreman2008
Я люблю строить самолеты!
- Откуда
- Москва
Комплексный авиационный прибор ,сейчас модно разрабатывать)
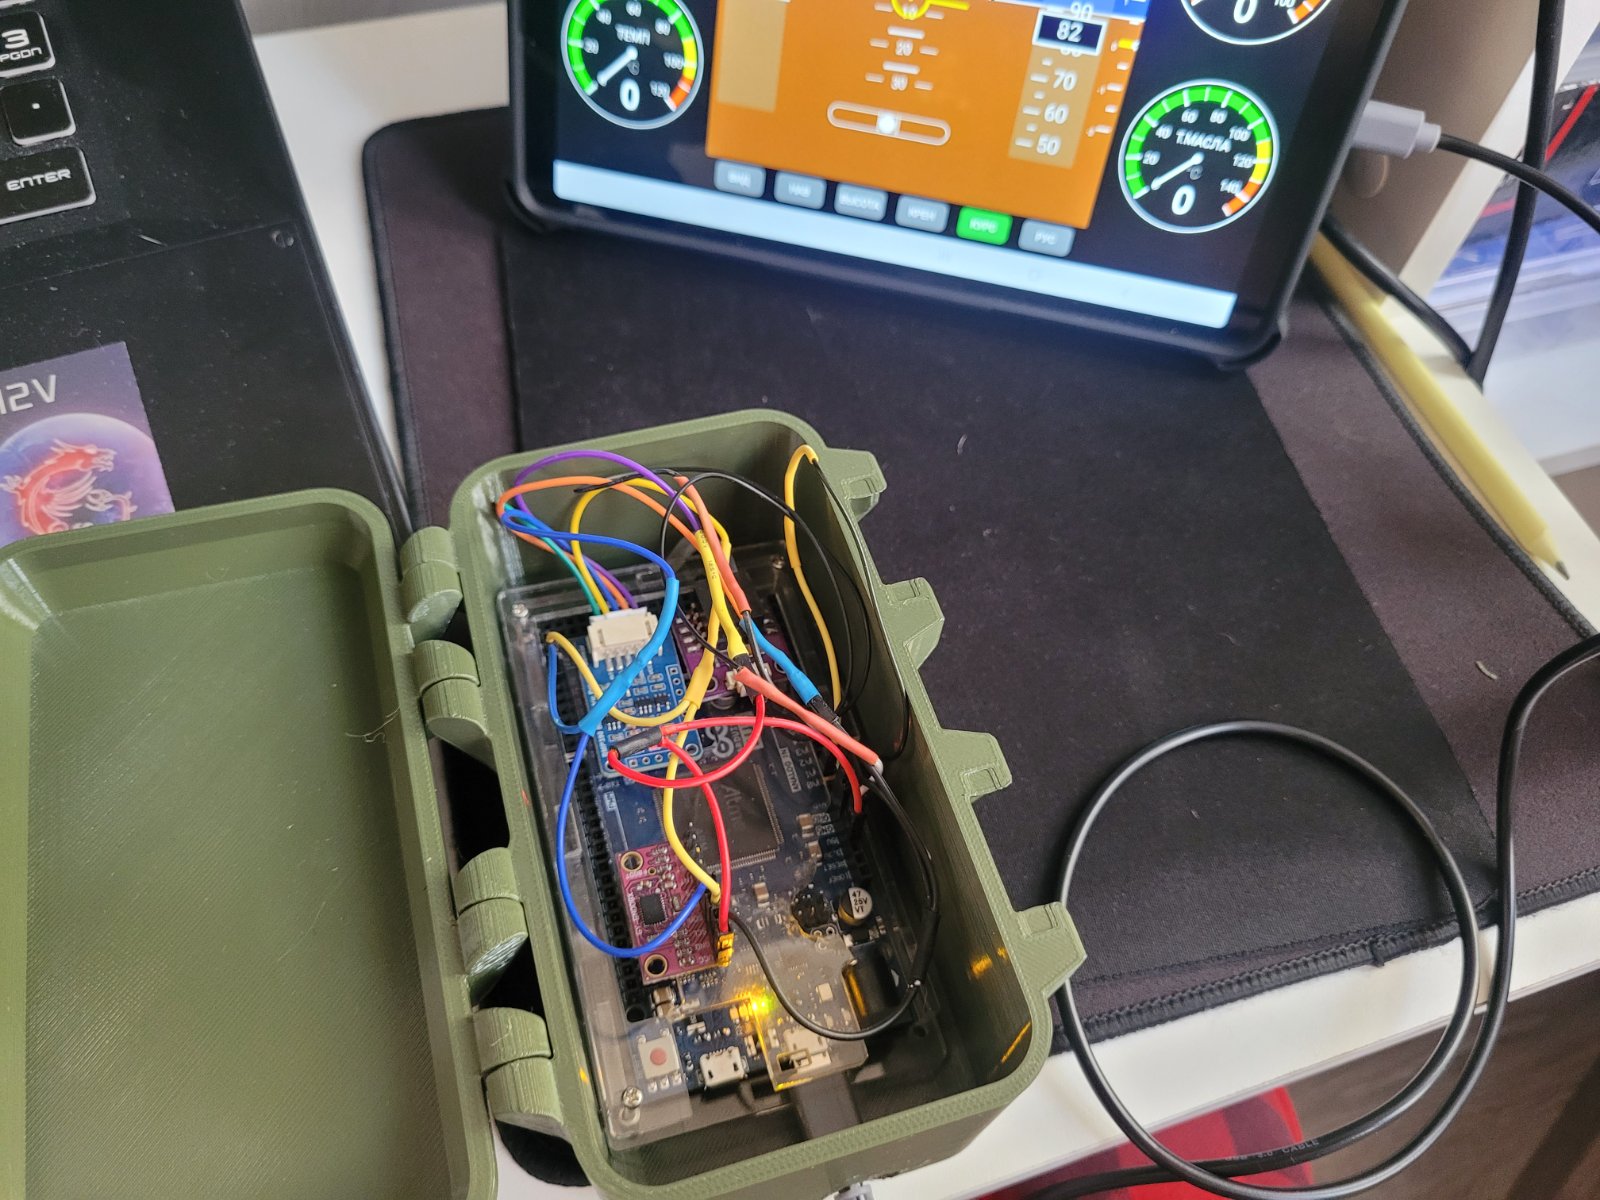
Показывает скорость курс крен тангаж высоту скольжение вариометр и параметры двигателя.
Весь интерфейс придуман и написан мной в АндройдСтудио на Котлине
Алгоритм программы на С++
Контроллер Ардуино
Датчики BMP390 BNO085 MPXV700
Никакие Калманы не писал
так как используею SH2_ARVR_STABILIZED_RV, который выдаёт уже обработанный стабилизированный кватернион вращения от BNO085. Внутри BNO085 уже выполняется собственное слияние датчиков (акселерометр + гироскоп + магнитометр). Если добавить ещё один слой фильтра Калмана для оценки ориентации, это будет означать повторную обработку данных, которые уже прошли фильтрацию — математически это не даст новой информации, только увеличит задержку
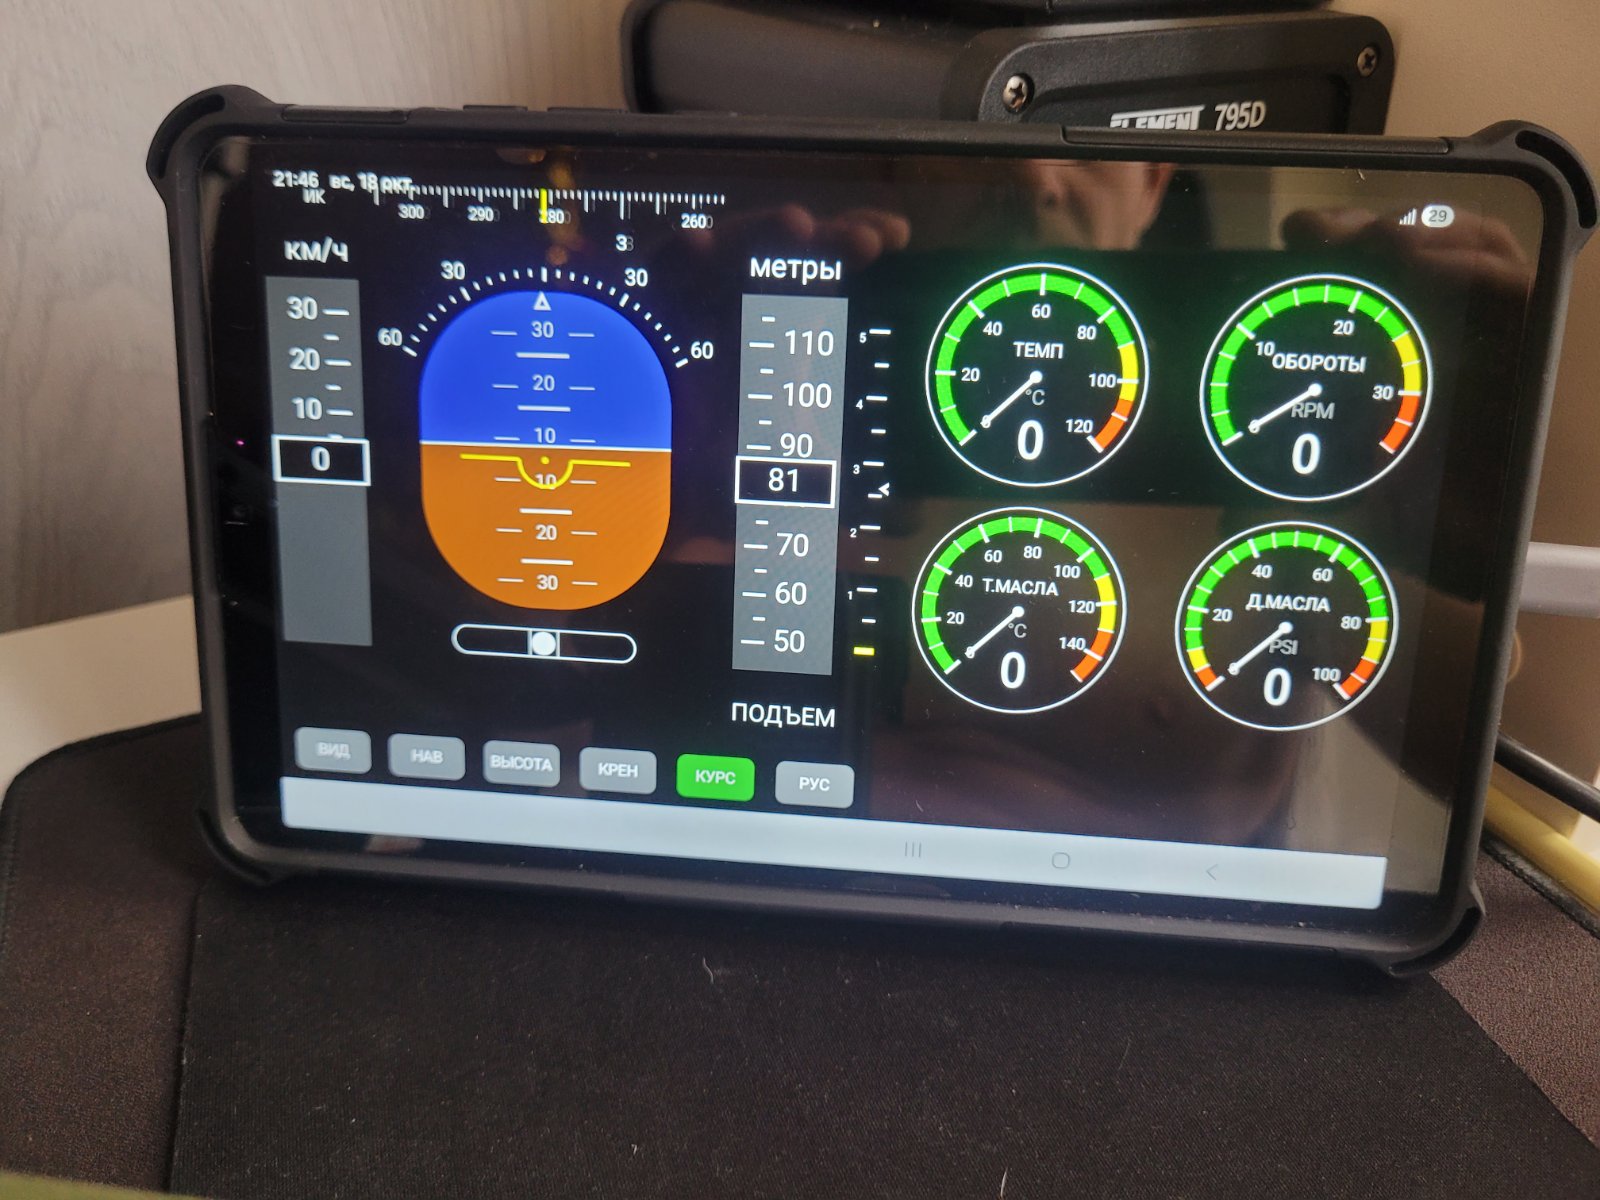
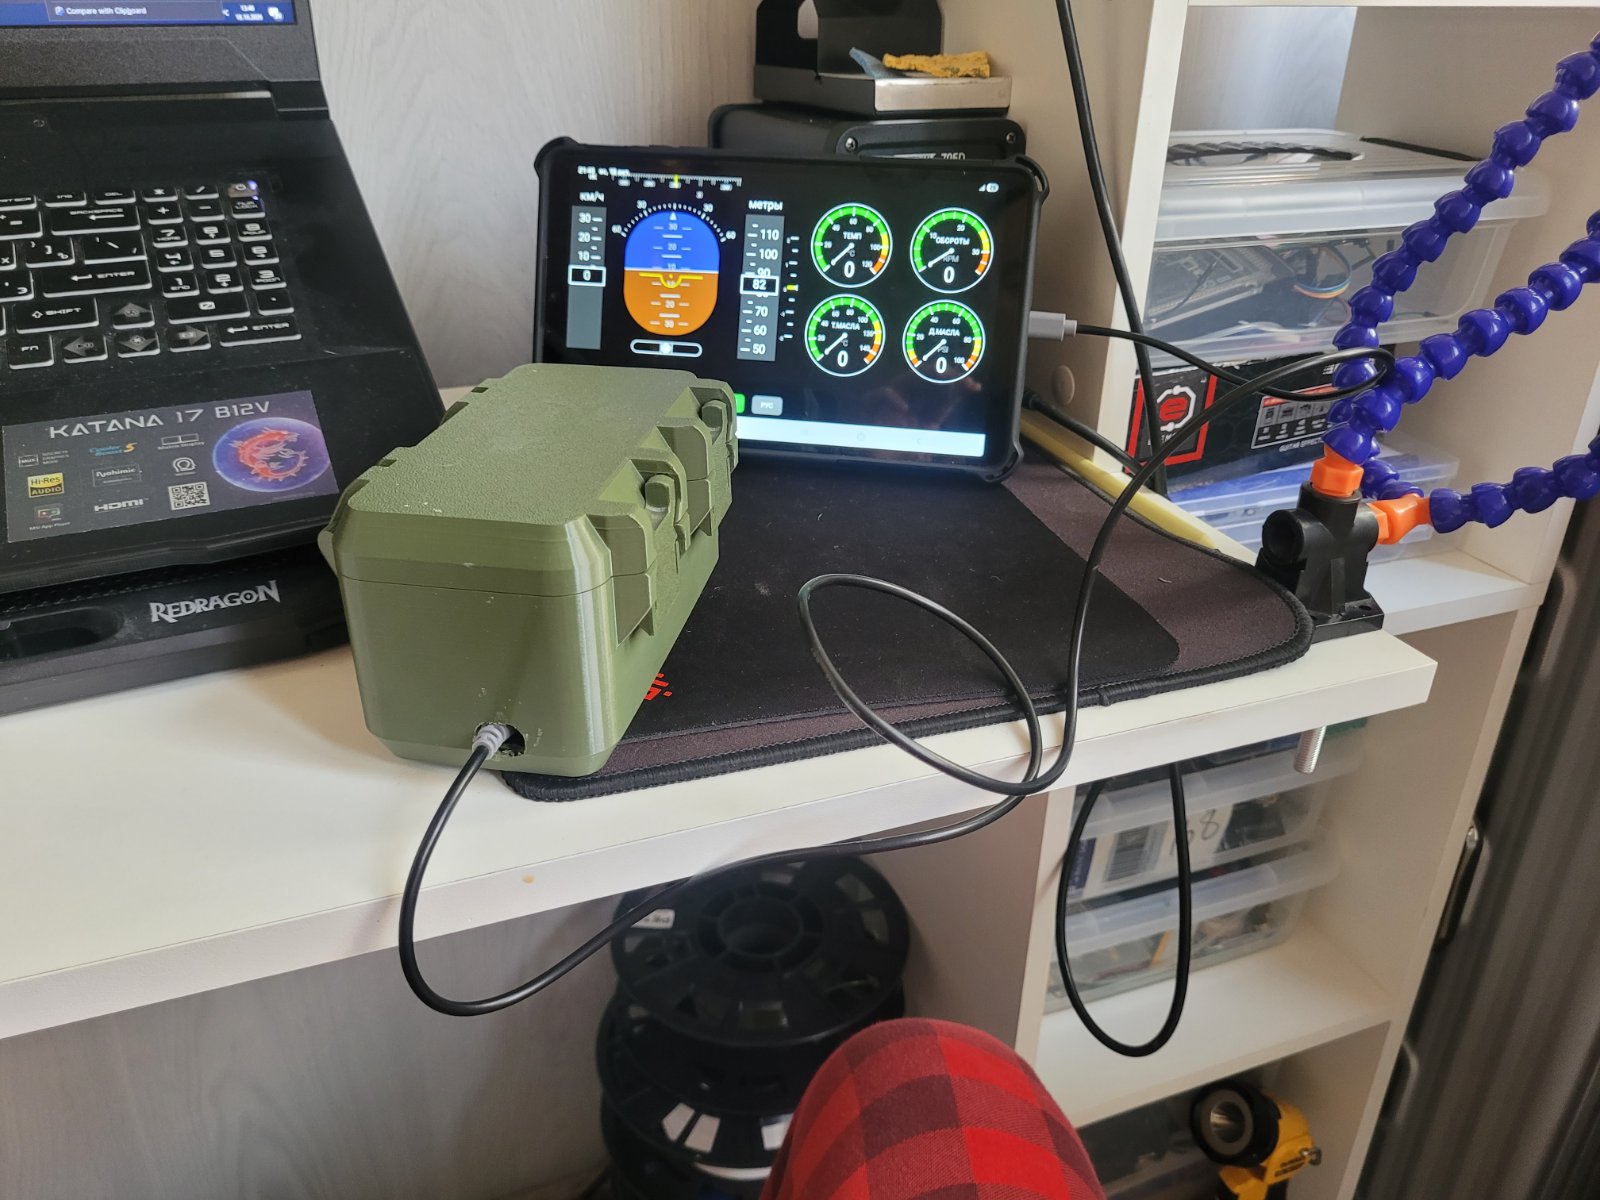
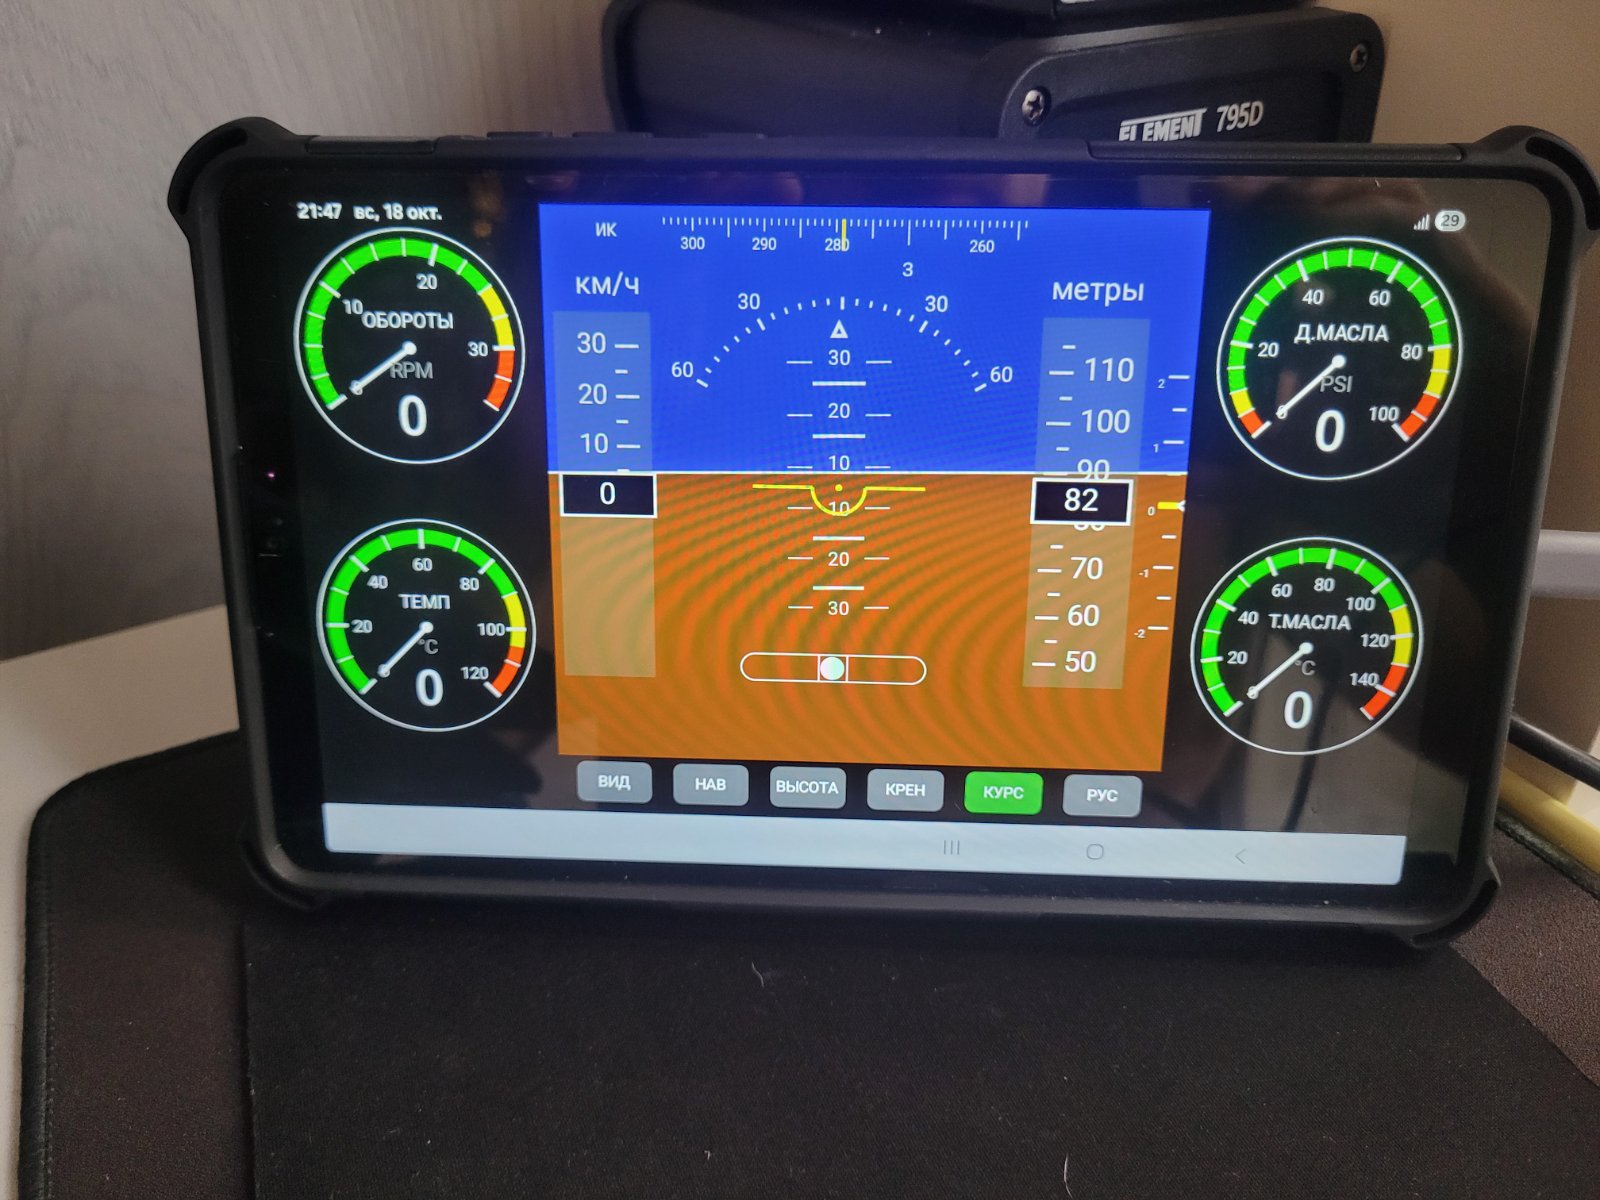
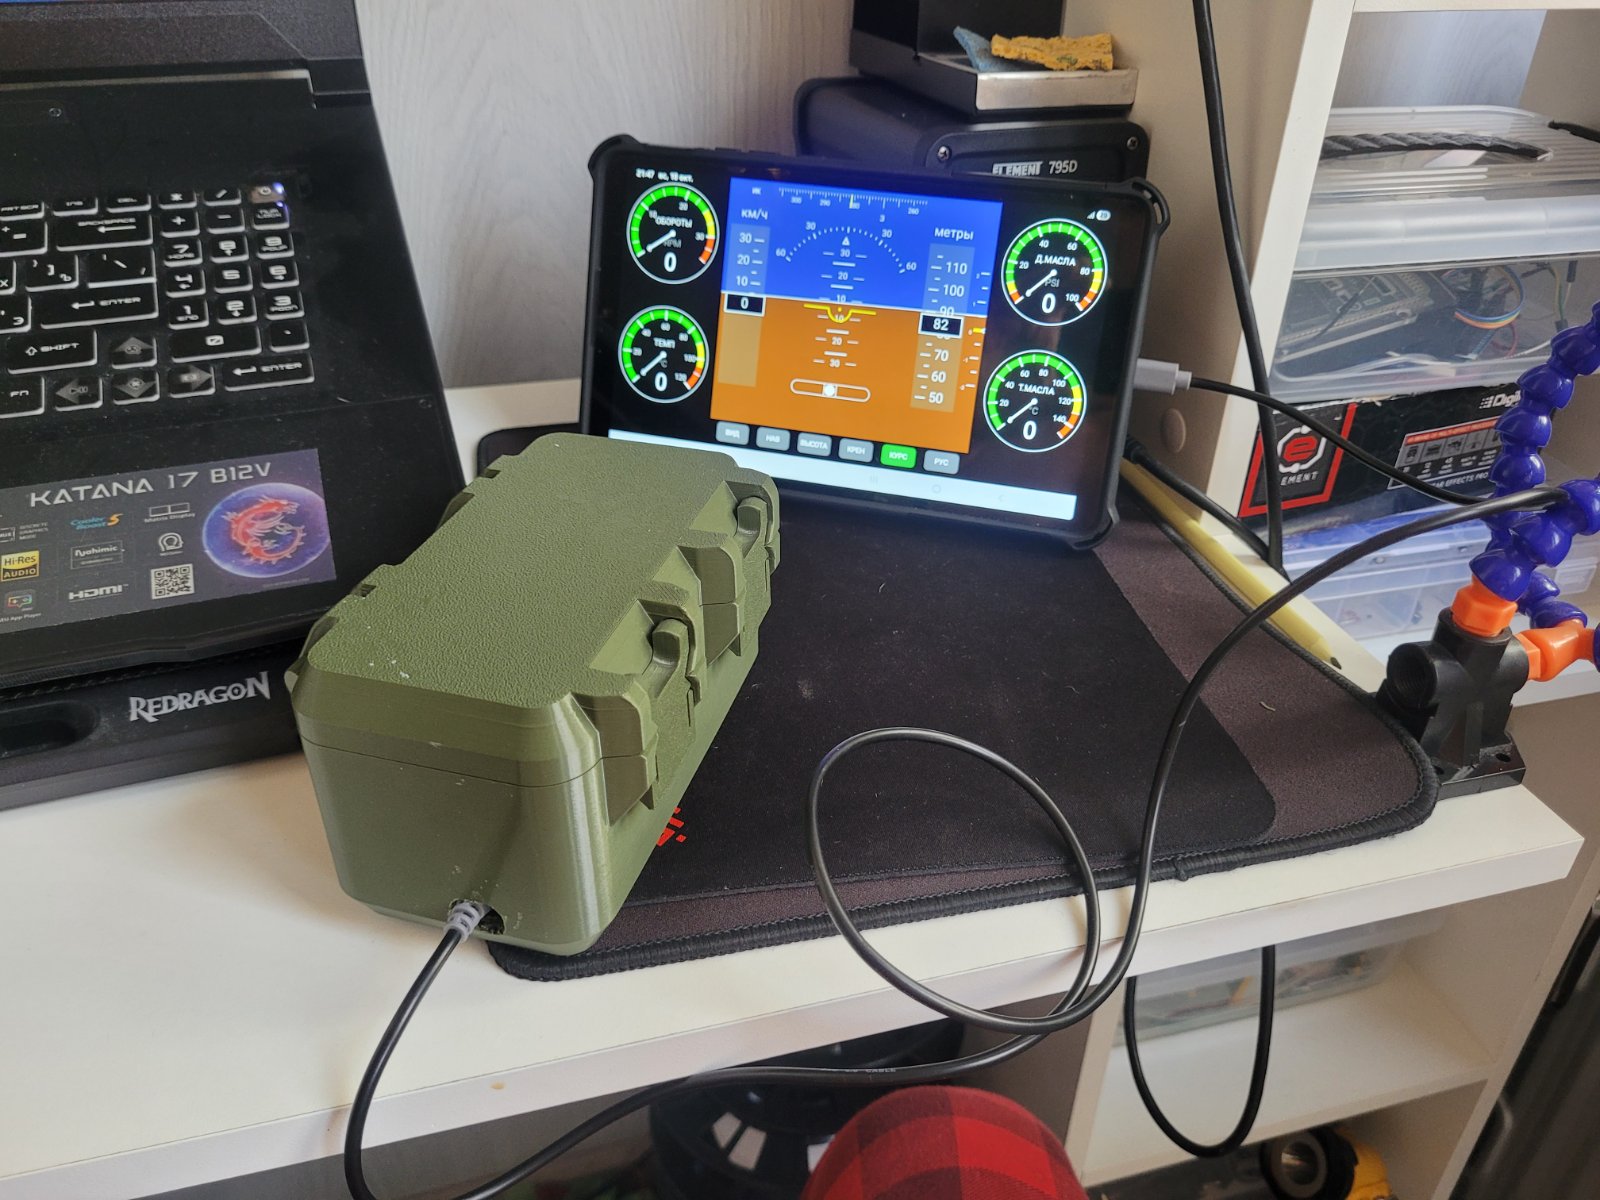
Показывает скорость курс крен тангаж высоту скольжение вариометр и параметры двигателя.
Весь интерфейс придуман и написан мной в АндройдСтудио на Котлине
Алгоритм программы на С++
Контроллер Ардуино
Датчики BMP390 BNO085 MPXV700
Никакие Калманы не писал
так как используею SH2_ARVR_STABILIZED_RV, который выдаёт уже обработанный стабилизированный кватернион вращения от BNO085. Внутри BNO085 уже выполняется собственное слияние датчиков (акселерометр + гироскоп + магнитометр). Если добавить ещё один слой фильтра Калмана для оценки ориентации, это будет означать повторную обработку данных, которые уже прошли фильтрацию — математически это не даст новой информации, только увеличит задержку