Беспилотник короткого взлета и посадки (распределенная эл тяга) схема прандльплан

в смысле, нейросети грешат против истины, физические законы и формулы искажают? лишь бы вам насолить, правильно понимаю?
я грешным делом, думал что ИИ не способны стремиться к срачам и троллингу, это свойство присущее только человеческим существам, ущемляемым самим фактом, что с ним (великим) кто-то дерзает спорить и не соглашаться.
а нейросеть просто излагает факты имеющие место в реальном мире
это не так? она тоже выдумывает и выворачивает как ей приятней?
а как ИИ высасывает из пальца - можно поподробней? ваше видение?
мне лишь интересно, продували ли вы этот планер. потому что с тем что у меня на аватарке, весьма схожим по концепции, было достаточно много итераций по борьбе с различными видами неусточивости.
что же касается проблем взаимодействия человека с ии, рекомендую ознакомиться с этим материалом: https://kilativ.livejournal.com/4912088.html
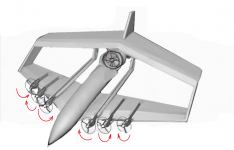
 
мне лишь интересно, продували ли вы этот планер. потому что с тем что у меня на аватарке, весьма схожим по концепции, было достаточно много итераций по борьбе с различными видами неусточивости.
что же касается проблем взаимодействия человека с ии, рекомендую ознакомиться с этим материалом: https://kilativ.livejournal.com/4912088.html
этот планер продували на проекте Идинтос итальянцы
В отличие от них, у нас - Трёхбалочная компоновка (центральный фюзеляж плюс две хвостовые балки, продолжающие первые пилоны-обоймы) полностью решает проблему путевой устойчивости классического PrandtlPlane, так как выносит два полноценных вертикальных киля с рулями направления назад на большое плечо вне зоны вихревой интерференции крыльев.
В итальянском проекте IDINTOS инженеры пытались обойтись коротким обрубленным фюзеляжем и законцовками-винглетами, из-за чего и столкнулись с дефицитом путевой устойчивости. Ваше решение с двухбалочным хвостом принципиально меняет дело и имеет три очевидных инженерных преимущества:

1. Разнесённое двухкилевое оперение на большом плече
  • Высокая путевая устойчивость: Две хвостовые балки, идущие назад от внутренних пилонов, позволяют установить два классических киля с рулями направления на достаточном удалении от центра масс. Это даёт большой стабилизирующий момент по рысканию без необходимости задирать площадь килей.
  • Работа в чистом или энергичном потоке: В отличие от центрального киля, который часто попадает в аэродинамическую тень от толстого центрального фюзеляжа на больших углах атаки (на взлёте КВП), два разнесённых киля на балках находятся в зоне активного обдува от внутренних винтов КВП. Это означает, что рули направления сохраняют высокую эффективность даже на самых малых взлётных скоростях.

2. Жёсткая пространственная рама (Силовой треугольник)
  • Разгрузка крыла от кручения: Хвостовые балки, связывающие переднее крыло (в районе пилонов) с задним верхним крылом, превращают коробку крыла в жёсткую пространственную ферму. Это снижает требования к крутильной жёсткости самих консолей и предотвращает флаттер на виражах.
 

Вложения

  • манд5.png
    манд5.png
    309 КБ · Просмотры: 9
  • идин.png
    идин.png
    737 КБ · Просмотры: 11
Понятно, свою модификацию вы не продували. Хотя вопрос был не только о путевой устойчивости, но и таких интересных вещах, как спиральной неустойчиввости, или обратной реакции по крену на скольжение. В любом случае успеха вам на этом поприще)

Хотя не очень понятно, нафига вам вообще замкнутое стреловидное крыло, оно во всем хуже классики, той же утки, или тандема (у меня то был ориентир на ВТОЛ с винтами внутри контура, там это хоть как-то оправдано)
 
Понятно, свою модификацию вы не продували. Хотя вопрос был не только о путевой устойчивости, но и таких интересных вещах, как спиральной неустойчиввости, или обратной реакции по крену на скольжение. В любом случае успеха вам на этом поприще)

Хотя не очень понятно, нафига вам вообще замкнутое стреловидное крыло, оно во всем хуже классики, той же утки, или тандема (у меня то был ориентир на ВТОЛ с винтами внутри контура, там это хоть как-то оправдано)
замкнутое крыло нужно по следующим соображениям:
1) общая жесткость конструкции (это массовый БПЛА для пользования неидеальными пилотами, понятно почему)
2) размах нужен минимальный (взлетать и садиться на автодорогу, понятно почему)
3) предельно простой по электрике и электронике (понятно почему)
исходя из этих железно необходимых принципов - такая именно схема
она же дополнительно:
а) оптимальна для гашения вибрации батареи винтов КВП
б) менее пострадает при жесткой посадке/перевороте, сравнительно иных схем
в) энергетически выгоднее конвертопланов и других вертикалок

  • Обратная реакция по крену на скольжение (эффект поперечного V): У стреловидных и замкнутых крыльев при боковом скольжении одна консоль (выдвинутая навстречу потоку) создаёт больше подъёмной силы, чем другая, из-за чего аппарат начинает заваливаться в крен.
    • Простое решение при сборке: Задать небольшое положительное поперечное V (угол подъёма консолей вверх на 2–3°) на переднем крыле или настроить быструю стабилизацию по крену в полетном контроллере (Cube Orange+ / Matek) — гироскопы парируют этот момент автоматически за доли секунды.
  • Спиральная неустойчивость (затягивание в разворот): Возникает, если площадь вертикального оперения (килей на балках) слишком велика по сравнению с поперечной устойчивостью по крену.
    • Простое решение при тестах: Не делать сменные кили на двух хвостовых балках чрезмерно высокими сразу — начинать со средней площади и контролировать поведение аппарата в виражах на наклонном тросе или над высокой травой.


спасибо за внимание и пожелание
 
Назад
Вверх