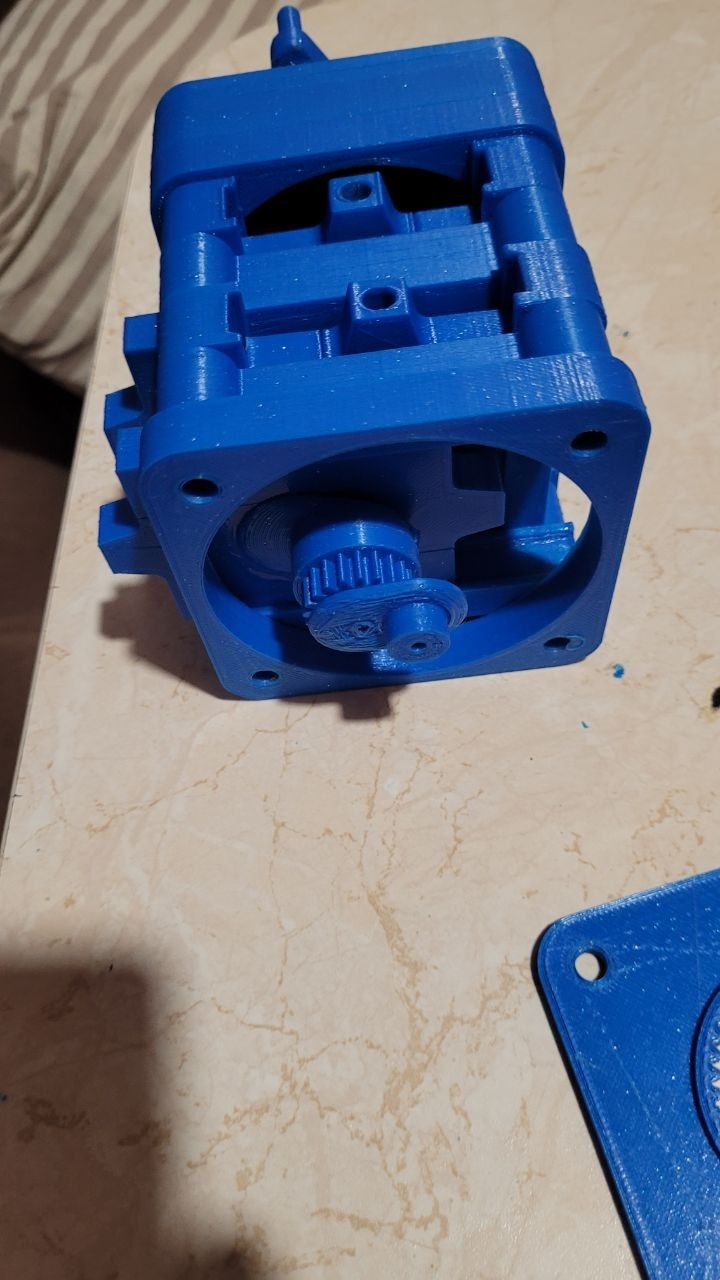
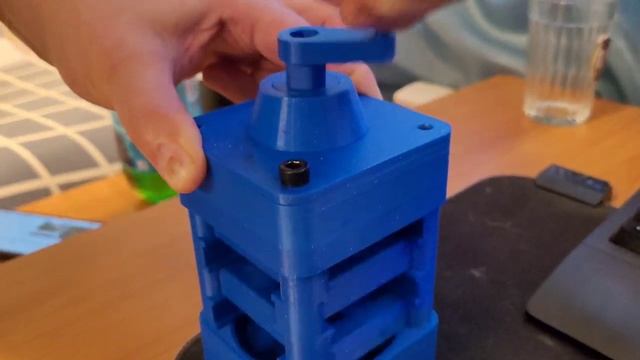
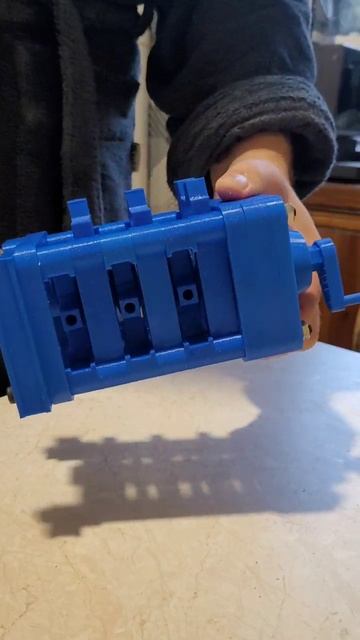
Выделю посты с практическими результатами в отдельную тему, что бы данные не утонули в потоке флуда "Бесшатунной ветки".
Возможно, кому-то пригодится.
Исходный сайт автора конструкции RVD уже не действует, но "интернет помнит" 🙂
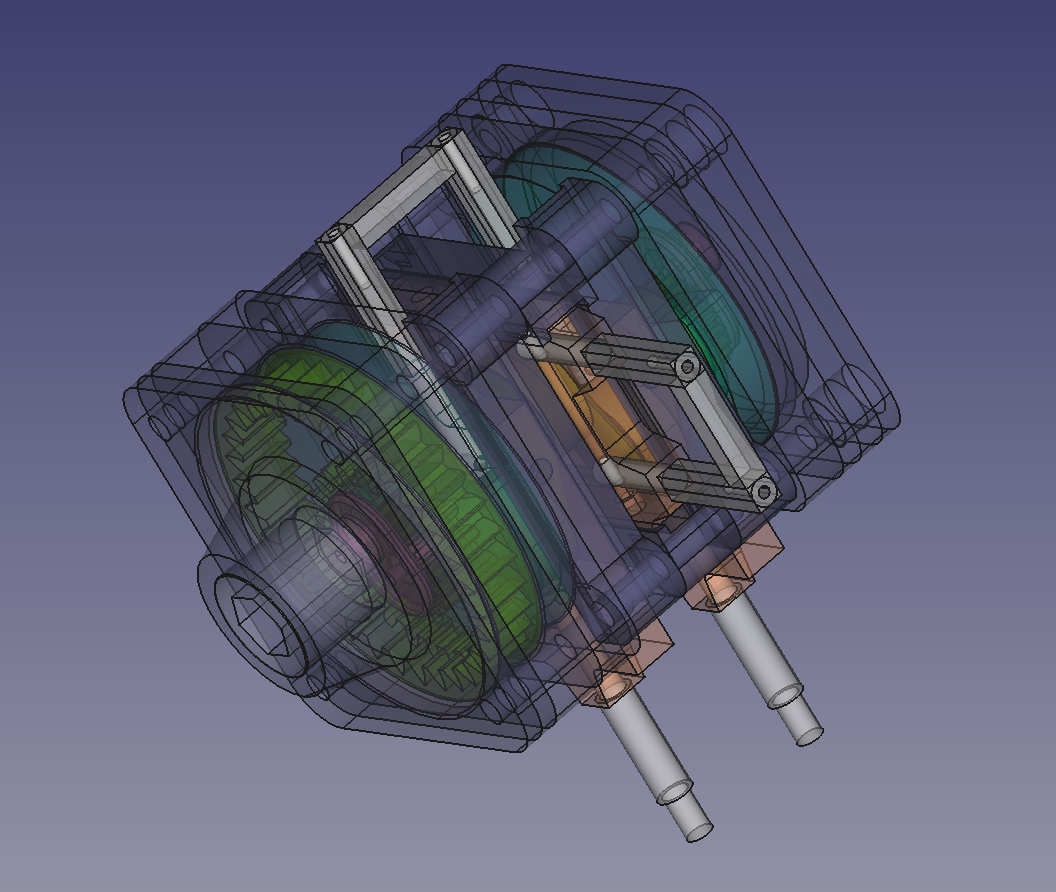
Итак, первый механизм:
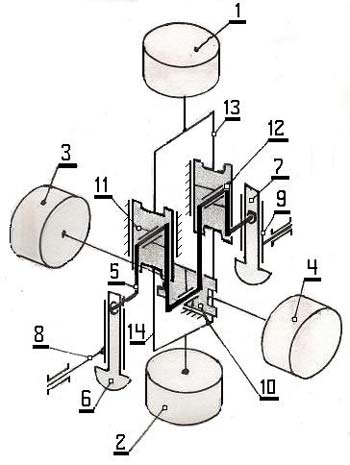
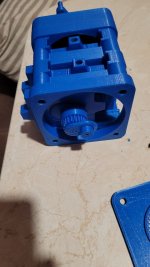
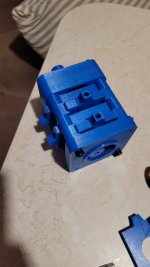
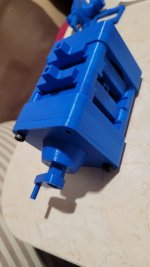
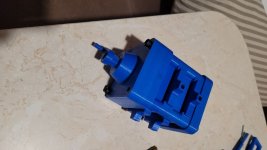
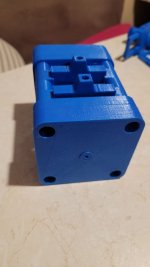
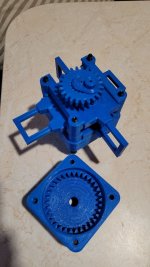
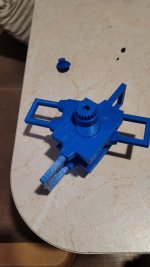
Практическая реализация:
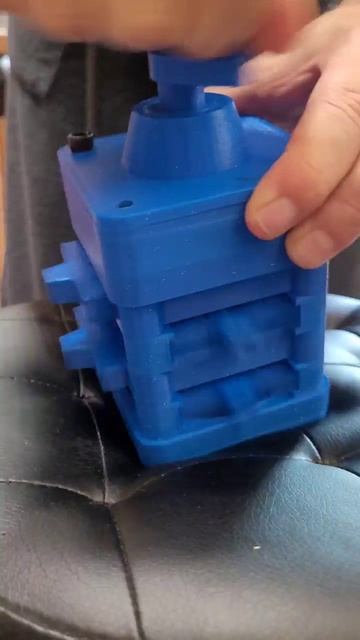
о, что получилось в итоге:
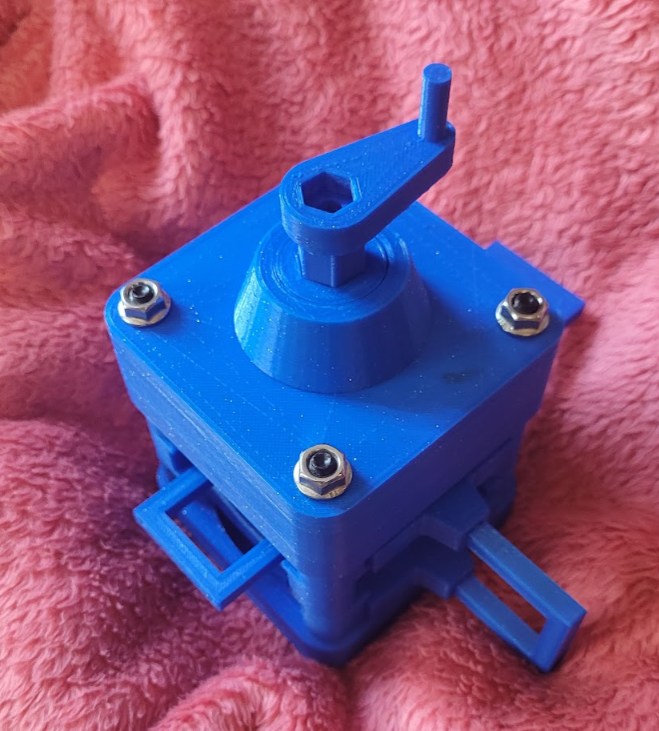 И оно даже крутится)
ПыСы: исходники модели и сетки для печати - доступны всем желающим на гитхабе:
freecad-projects/crankless_engine_based_on_Sedunov_design at master · rmavrichev/freecad-projects
Некоторые выводы по результатам:
Схема в целом - работоспособна и может иметь практическое применение. Что бы тут злые языки не писали)
Зубчатая пара на заднем конце ПКВ, в принципе, не требуется. Без неё - тоже все крутится и не перекашивает.
Противовесы - пока снял, в макете без подшипников между ними и корпусом - слишком большое трение. В реальном образце - передний противовес надо делать с роликовый подшипником по окружности, а задний - или также, или с консольным валом. В любом случае, подшипник для шейки ПКВ в противовесе - должен иметь радиальную подвижность, что бы не создавать избыточную связь.
Для сохранения межцентрового расстояния зубчатой пары редуктора (т. к. зазоры в макете довольно большие в силу ограничений 3д печати) - добавил "поводок" - кривошип между выходным звеном редуктора и ПКВ. И второй такой же, с заднего конца ПКВ, что бы ограничить радиальное перемещение ПКВ.
Хотя и без них тоже работает.
С этими изменениями, макет поворачивается существенно легче. Если "поводки" снять - то ещё легче, но заметно ухудшение работы пары в редукторе (вывод - если суммарные зазоры в ползунах и шейках ПКВ уменьшить - "поводки" не нужны).
Возможно, кому-то пригодится.
Исходный сайт автора конструкции RVD уже не действует, но "интернет помнит" 🙂
Бесшатунные двигатели нового поколения
Новейшая отечественная разработка в области двигателестроения - поршневой бесшатунный двигатель. Проект народного двигателя. Двигатель нового поколения.
web.archive.org
Итак, первый механизм:
Практическая реализация:
о, что получилось в итоге:
Действующий макет бесшатунного силового механизма ДВС
Действующий макет бесшатунного силового механизма ДВС Shorts канала «Roman Mavrichev» на RUTUBE.ПыСы: исходники модели и сетки для печати - доступны всем желающим на гитхабе:
freecad-projects/crankless_engine_based_on_Sedunov_design at master · rmavrichev/freecad-projects
Некоторые выводы по результатам:Схема в целом - работоспособна и может иметь практическое применение. Что бы тут злые языки не писали)
Зубчатая пара на заднем конце ПКВ, в принципе, не требуется. Без неё - тоже все крутится и не перекашивает.
Противовесы - пока снял, в макете без подшипников между ними и корпусом - слишком большое трение. В реальном образце - передний противовес надо делать с роликовый подшипником по окружности, а задний - или также, или с консольным валом. В любом случае, подшипник для шейки ПКВ в противовесе - должен иметь радиальную подвижность, что бы не создавать избыточную связь.
Для сохранения межцентрового расстояния зубчатой пары редуктора (т. к. зазоры в макете довольно большие в силу ограничений 3д печати) - добавил "поводок" - кривошип между выходным звеном редуктора и ПКВ. И второй такой же, с заднего конца ПКВ, что бы ограничить радиальное перемещение ПКВ.
Хотя и без них тоже работает.
С этими изменениями, макет поворачивается существенно легче. Если "поводки" снять - то ещё легче, но заметно ухудшение работы пары в редукторе (вывод - если суммарные зазоры в ползунах и шейках ПКВ уменьшить - "поводки" не нужны).
Покажи как руками толкаешь поршни, чтобы вал закрутился.