Бесшатуннные двигатели-3

Мне вынесено предупреждение и два балла. Сунулся не туда. И мне вообще-то неинтересно знакомить столь недружелюбную площадку со своими мыслями. Спасибо вам, друзья, что хоть вы меня терпите и не стучите не разобравшись.
Я же блин, изобретал не только детали двигателя, но и персональное оружие пехотинца. Нахватался короче. А здесь модераторы очень впечатлительные. Военных тем боятся.
 
инженерная мощность двигателя
в киловаттах считается всегда по формуле:
крутящий момент * обороты в радианах/сек разделить на 9550
даже опечатку не поправили :-(

если угловая скорость в радианах в секунду.
то мощность в киловаттах = крутящий момент * радиан/сек разделить на 1000
 
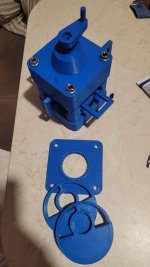
То, что получилось в итоге:
1790088305689.png
1790090762785.png

И оно даже крутится)


ПыСы: исходники модели и сетки для печати - доступны всем желающим на гитхабе:
 
Последнее редактирование:
Некоторые выводы по результатам:
Схема в целом - работоспособна и может иметь практическое применение. Что бы тут злые языки не писали)

Зубчатая пара на заднем конце ПКВ, в принципе, не требуется. Без неё - тоже все крутится и не перекашивает.

Противовесы - пока снял, в макете без подшипников между ними и корпусом - слишком большое трение. В реальном образце - передний противовес надо делать с роликовый подшипником по окружности, а задний - или также, или с консольным валом. В любом случае, подшипник для шейки ПКВ в противовесе - должен иметь радиальную подвижность, что бы не создавать избыточную связь.

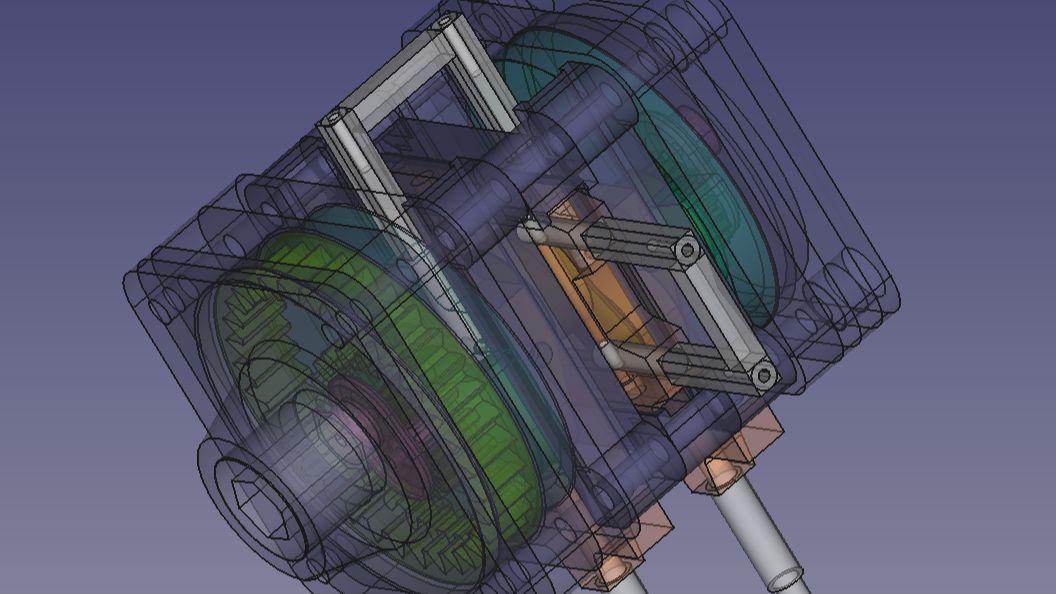
Для сохранения межцентрового расстояния зубчатой пары редуктора (т. к. зазоры в макете довольно большие в силу ограничений 3д печати) - добавил "поводок" - кривошип между выходным звеном редуктора и ПКВ. И второй такой же, с заднего конца ПКВ, что бы ограничить радиальное перемещение ПКВ.
Хотя и без них тоже работает.

С этими изменениями, макет поворачивается существенно легче. Если "поводки" снять - то ещё легче, но заметно ухудшение работы пары в редукторе (вывод - если суммарные зазоры в ползунах и шейках ПКВ уменьшить - "поводки" не нужны).

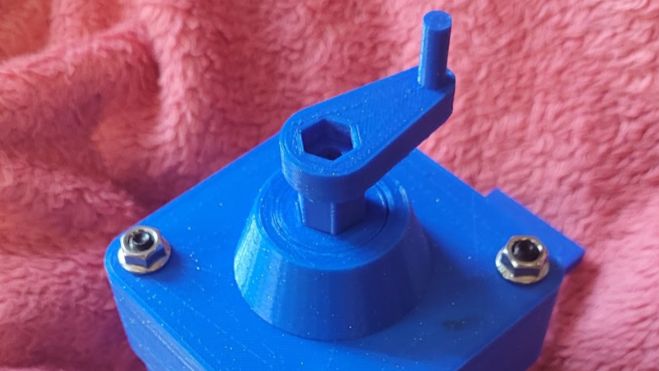
IMG_20260922_212551_607.jpg
"Лишние" детали 🙂
 
Зубчатая пара на заднем конце ПКВ, в принципе, не требуется. Без неё - тоже все крутится и не перекашивает.
Если второй конец вала не нагружать, то у него и шестерни не надо. До меня это дошло почти 2 года назад. Даже патент есть, правда с шестернями 2 к 3, а не 1 к 2. Да, да, хвастаюсь. Первая заявка была с двумя парами шестерней.
 
  • Мне нравится!
Reactions: RVD
Если второй конец вала не нагружать, то у него и шестерни не надо. До меня это дошло почти 2 года назад. Даже патент есть, правда с шестернями 2 к 3, а не 1 к 2. Да, да, хвастаюсь. Первая заявка была с двумя парами шестерней.
Молодец, что патент взял.
 
Если второй конец вала не нагружать, то у него и шестерни не надо. До меня это дошло почти 2 года назад. Даже патент есть, правда с шестернями 2 к 3, а не 1 к 2. Да, да, хвастаюсь. Первая заявка была с двумя парами шестерней.
Имхо, положение планетарного вала в пространстве - однозначно определяется тремя ползунами, если крайние ползуны спарены (т.к. плоскость может быть задана через координаты трёх точек, а спаренные ползуны - по одной из осей координат двигаются совместно).

Все прочие варианты - либо содержат избыточные связи и требуют повышенной точности (если ползунов больше трёх), либо (при двух ползунах) - не обеспечивают устойчивость вала.

На модельке, с демонтированной задней зубчатой парой, пробовал притормаживать пальцем задний поводок ПКВ (создавая на нём момент сопротивления), вращая при этом выходной вал - ничего не клинит.
 
Имхо, положение планетарного вала в пространстве - однозначно определяется тремя ползунами, если крайние ползуны спарены (т.к. плоскость может быть задана через координаты трёх точек, а спаренные ползуны - по одной из осей координат двигаются совместно).

Все прочие варианты - либо содержат избыточные связи и требуют повышенной точности (если ползунов больше трёх), либо (при двух ползунах) - не обеспечивают устойчивость вала.
Устойчивать вала при ином количестве шеек обеспечивается только двумя парными опорами. Это значит что при добавлении еще одной - 4 шейки, требуется дополнительная пара "синхронизирующих" шеек" ( читайте исходный материал), которая и делает ненужным синхронизирующий вал с наружными шестернями.
Избыточных связей в комплектации с "синхронизирующимися шейками" нет, и не может быть.
 
Что такое "синхронизирующая шейка", она является второй опорой для крайней "рабочей шейки". Чтобы все рабочие шейки опирались на подшипники одного типа - на крейцкопфные опоры.
 
И оно даже крутится)
Крутить вал, чтобы поршни возвратнопоступали - это хорошо для какого-нибудь насоса.
В ДВС всё наоборот. Покажи как руками толкаешь поршни, чтобы вал закрутился.
 
Покажи как руками толкаешь поршни
двигатель любой в руках держал когда-нибудь в жизни?
поставь коленвал на 11 градусов после ВМТ - в точку пикового давления.
и нажимай теперь руками на поршни, чтобы вал закрутился.
Нам покажи тоже как толкаешь руками поршни.
;-)

p.s. я для чего про эффективные рычаги, про геометрический КПД передачи
выше простыни расписывал? про оптимизацию угла в системе передачи
линейного движения во вращательное. про "заклинивающий" механизм и т.д.?
 
Крутить вал, чтобы поршни возвратнопоступали - это хорошо для какого-нибудь насоса.
В ДВС всё наоборот. Покажи как руками толкаешь поршни, чтобы вал закрутился.
Это вряд ли возможно, тк как там трение огромное в ползунах.
 
Крутить вал, чтобы поршни возвратнопоступали - это хорошо для какого-нибудь насоса.
В ДВС всё наоборот. Покажи как руками толкаешь поршни, чтобы вал закрутился.
Компрессоры и насосы - тоже нужны)
И в этой области - подобный БСМ может быть весьма полезен, например - для безмасляных компрессоров, имеющих вывешенный поршень с лабиринтным уплотнением, и чулочное уплотнение на штоке между рабочей камерой и картером.

Если поршень толкать руками - вал тоже поворачивается, от ВМТ до НМТ. Конечно, предварительно надо вывести поршень из ВМТ, подтолкнув чуток ортогоноальный ползун.

В норме мёртвые точки механизм проходит за счет маховика (противовесов на шейках планетарного вала), аналогично КШМ, а также инерции ортогонального ползуна (когда один из ползунов в крайнем положении - ортогональный ему движется с максимальной скоростью).
Но у меня детальки лёгкие, а трение высокое (низкое качество поверхностей трения, отсутствие в макете масляного клина на ползунах - трение полусухое) - так что имеем, что имеем)
 
Избыточных связей в комплектации с "синхронизирующимися шейками" нет,
Возможно, некорретно выразился. Речь о том, что конструкция с тремя ползунми - наименее критична к неточности изготовления, изгиба вала в ней не будет в любом случае - вал опирается на три точки, не лежащих на одной прямой.
Если ползунов больше трех - требуемая точность геометрии выше.
 
Покажи как руками толкаешь поршни, чтобы вал закрутился.
таки да)
 
Это из разряда сделать какую-нидудь приблуду, а потом придумывать где бы её применить 😁
Конечно делайте, ваяйте, сочиняйте. Творчество - это полезно и интересно. Сам люблю помечтать. А потом беру калькулятор и процесс мечтания останавливается 😁
Из обсуждаемой здесь затеи никогда не получится авиационного двигателя.
 
Из обсуждаемой здесь затеи никогда не получится авиационного двигателя.
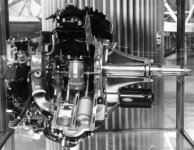
Не могу с вами согласиться. Например, виде двухрядной двухтактный звезды, с П-образными цилиндрами - вполне работоспособная схема. За прототип - gm-X250
Только надо максимально использовать все плюсы от "бесшатунности" - скажем, делать по такой схеме быстроходный дизель.
 
Назад
Вверх