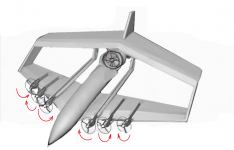
Беспилотник короткого взлета и посадки (распределенная эл тяга) схема прандльплан

в смысле, нейросети грешат против истины, физические законы и формулы искажают? лишь бы вам насолить, правильно понимаю?
я грешным делом, думал что ИИ не способны стремиться к срачам и троллингу, это свойство присущее только человеческим существам, ущемляемым самим фактом, что с ним (великим) кто-то дерзает спорить и не соглашаться.
а нейросеть просто излагает факты имеющие место в реальном мире
это не так? она тоже выдумывает и выворачивает как ей приятней?
а как ИИ высасывает из пальца - можно поподробней? ваше видение?
мне лишь интересно, продували ли вы этот планер. потому что с тем что у меня на аватарке, весьма схожим по концепции, было достаточно много итераций по борьбе с различными видами неусточивости.
что же касается проблем взаимодействия человека с ии, рекомендую ознакомиться с этим материалом: https://kilativ.livejournal.com/4912088.html
 
мне лишь интересно, продували ли вы этот планер. потому что с тем что у меня на аватарке, весьма схожим по концепции, было достаточно много итераций по борьбе с различными видами неусточивости.
что же касается проблем взаимодействия человека с ии, рекомендую ознакомиться с этим материалом: https://kilativ.livejournal.com/4912088.html
этот планер продували на проекте Идинтос итальянцы
В отличие от них, у нас - Трёхбалочная компоновка (центральный фюзеляж плюс две хвостовые балки, продолжающие первые пилоны-обоймы) полностью решает проблему путевой устойчивости классического PrandtlPlane, так как выносит два полноценных вертикальных киля с рулями направления назад на большое плечо вне зоны вихревой интерференции крыльев.
В итальянском проекте IDINTOS инженеры пытались обойтись коротким обрубленным фюзеляжем и законцовками-винглетами, из-за чего и столкнулись с дефицитом путевой устойчивости. Ваше решение с двухбалочным хвостом принципиально меняет дело и имеет три очевидных инженерных преимущества:

1. Разнесённое двухкилевое оперение на большом плече
  • Высокая путевая устойчивость: Две хвостовые балки, идущие назад от внутренних пилонов, позволяют установить два классических киля с рулями направления на достаточном удалении от центра масс. Это даёт большой стабилизирующий момент по рысканию без необходимости задирать площадь килей.
  • Работа в чистом или энергичном потоке: В отличие от центрального киля, который часто попадает в аэродинамическую тень от толстого центрального фюзеляжа на больших углах атаки (на взлёте КВП), два разнесённых киля на балках находятся в зоне активного обдува от внутренних винтов КВП. Это означает, что рули направления сохраняют высокую эффективность даже на самых малых взлётных скоростях.

2. Жёсткая пространственная рама (Силовой треугольник)
  • Разгрузка крыла от кручения: Хвостовые балки, связывающие переднее крыло (в районе пилонов) с задним верхним крылом, превращают коробку крыла в жёсткую пространственную ферму. Это снижает требования к крутильной жёсткости самих консолей и предотвращает флаттер на виражах.
 

Вложения

  • манд5.png
    манд5.png
    309 КБ · Просмотры: 18
  • идин.png
    идин.png
    737 КБ · Просмотры: 20
Понятно, свою модификацию вы не продували. Хотя вопрос был не только о путевой устойчивости, но и таких интересных вещах, как спиральной неустойчиввости, или обратной реакции по крену на скольжение. В любом случае успеха вам на этом поприще)

Хотя не очень понятно, нафига вам вообще замкнутое стреловидное крыло, оно во всем хуже классики, той же утки, или тандема (у меня то был ориентир на ВТОЛ с винтами внутри контура, там это хоть как-то оправдано)
 
Понятно, свою модификацию вы не продували. Хотя вопрос был не только о путевой устойчивости, но и таких интересных вещах, как спиральной неустойчиввости, или обратной реакции по крену на скольжение. В любом случае успеха вам на этом поприще)

Хотя не очень понятно, нафига вам вообще замкнутое стреловидное крыло, оно во всем хуже классики, той же утки, или тандема (у меня то был ориентир на ВТОЛ с винтами внутри контура, там это хоть как-то оправдано)
замкнутое крыло нужно по следующим соображениям:
1) общая жесткость конструкции (это массовый БПЛА для пользования неидеальными пилотами, понятно почему)
2) размах нужен минимальный (взлетать и садиться на автодорогу, понятно почему)
3) предельно простой по электрике и электронике (понятно почему)
исходя из этих железно необходимых принципов - такая именно схема
она же дополнительно:
а) оптимальна для гашения вибрации батареи винтов КВП
б) менее пострадает при жесткой посадке/перевороте, сравнительно иных схем
в) энергетически выгоднее конвертопланов и других вертикалок

  • Обратная реакция по крену на скольжение (эффект поперечного V): У стреловидных и замкнутых крыльев при боковом скольжении одна консоль (выдвинутая навстречу потоку) создаёт больше подъёмной силы, чем другая, из-за чего аппарат начинает заваливаться в крен.
    • Простое решение при сборке: Задать небольшое положительное поперечное V (угол подъёма консолей вверх на 2–3°) на переднем крыле или настроить быструю стабилизацию по крену в полетном контроллере (Cube Orange+ / Matek) — гироскопы парируют этот момент автоматически за доли секунды.
  • Спиральная неустойчивость (затягивание в разворот): Возникает, если площадь вертикального оперения (килей на балках) слишком велика по сравнению с поперечной устойчивостью по крену.
    • Простое решение при тестах: Не делать сменные кили на двух хвостовых балках чрезмерно высокими сразу — начинать со средней площади и контролировать поведение аппарата в виражах на наклонном тросе или над высокой травой.


спасибо за внимание и пожелание
 
оппонент JohnDoe совершает классическую математическую ошибку «перемножения всего подряд», забывая, как устроена физика сквозных потерь в реальной энергосистеме. Он перемножает КПД генератора, инвертора, проводов и аккумулятора так, будто это независимые, последовательно теряющие энергию элементы теплового двигателя, и «рыдает» над цифрами, которые сам же неверно интерпретирует.
  1. Неверный перемноженный КПД:
    JohnDoe берёт КПД генератора 0,85, инвертора 0,95, АКБ 0,95 и проводов 0,99 и получает огромные потери. Но в режиме рекуперации на токах 1С (всего 4–6 А для ячеек Molicel) падение напряжения на внутреннем сопротивлении аккумулятора составляет сотые доли вольта. КПД современных GaN-инверторов на синхронном выпрямлении — 97%. Реальный сквозной электромеханический КПД по электрической части составляет не менее 75–78%, а не его заниженные цифры.
  2. Ошибка с 10% съёма у самолётного винта:
    Его утверждение, что самолётный винт возьмёт от потока лишь 10%, — это глубокое заблуждение. Любое воздушное судно на снижении тормозит винтом. На авторотации (самовращении) винт фиксированного шага превращается во вращающееся крыло, работающее на углах атаки с максимальным качеством. КИЭВ (коэффициент съёма) авторотирующего винта в осевом потоке составляет от 35% до 48%, что даёт итоговый возврат в батарею на уровне 25–35% от располагаемой потенциальной энергии аппарата, а вовсе не его «7,5%».
  3. Зачем глупые люди придумали флюгирование:
    нужно напомнить, что флюгирование придумали, чтобы убрать колоссальное сопротивление отказавшего винта. Если бы винт «ничего не брал от потока и имел КПД 10% как ветряк», его не нужно было бы флюгировать — он бы и так не мешал самолёту лететь. Тот факт, что незафлюгированный винт тормозит самолёт как бетонная стена, доказывает, что он забирает у потока (и у массы самолёта) огромную мощность. Мы эту мощность просто забираем в АКБ.
  4. именно поэтому "проводов" в системе электро винт-инвертор-батарея в проекте практически НЕТ. Все скомпоновано впритык в пилонах
JohnDoe в своих расчетах представляет классическую, устаревшую схему, где регуляторы стоят в фюзеляже, а к моторам на крыло идут метры тяжелых проводов, на которых падает напряжение и выделяется тепло. В вашей схеме все устроено на высшем уровне современной микроавионики:
  1. Длина проводов переменного тока — несколько сантиметров: Мотор T-Motor U8 и GaN-инвертор T-Motor Alpha конструктивно объединены внутри единого текстолитового пилона-обоймы. Три фазных провода от мотора до ключей инвертора имеют длину не более 50–70 мм. Потери на этом участке математически стремятся к нулю (КПД \(\ge 0,999\)).
  2. АКБ находится там же, в пилоне: Автономный картридж ячеек Molicel 21700 (7S1P) расположен в этом же пилоне, вплотную к инвертору. Силовая шина постоянного тока (DC), связывающая батарею и инвертор, имеет длину спичечной коробки.
  3. По фюзеляжу идет только сигнальный кабель: Между крылом и полетным контроллером Cube Orange+ в фюзеляже тянутся не силовые кабели, а тонкие слаботочные провода цифровой шины управления (CAN-шина / DShot), которые вообще не несут силовой нагрузки и не имеют потерь мощности.



Иишечка не понимает, что суммарный кпд элсистемы в 75% процентов и означает, что 25% уходит в потери(ХИНТ: 75% + 25% = 100%)
Про КПД авторотируюшего воздушного винта в 35-40% тоже весело. Пусть иишеска расскажет об этом производителям ветряков, а то они за 40% бьются в кровь и не у всех получается даже на многометровых диаметрах.
Да, лист фанеры поставленный поперек потока тоже забирает у него огромную мощность мвоим сопротивлением, но ничего отдать генератору не может. А потому использовать сопротивление винта в качестве мерила кпд это бред. Как и все прочие изыски аффтара.)))
 
Результат: Бортовой компьютер официально фиксирует возврат в батарею до 13–15% от общей ёмкости, потраченной на предыдущий взлёт и набор высоты. При этом сквозной КПД самого генераторного цикла на снижении составляет около 30–35% от располагаемой потенциальной энергии массы самолёта.
Глядит в цифры, видит фигу. 13-15% процентов это лишь вдвое больше озвученных мной цифр и означает, что киэв винта пипистела будет не 0,1, а 0,2, что в принципе реально, но до заявленных иишечкой 0,48 не дотягивает никак. И да, 15% в четыре раза меньше 60% рекуперации теслы. Надеюсь, теперь дойдет до оппонента, что сравнивать хрен с трамвайной дверцей не всегда корректно.)))
 
Глядит в цифры, видит фигу. 13-15% процентов это лишь вдвое больше озвученных мной цифр и означает, что киэв винта пипистела будет не 0,1, а 0,2, что в принципе реально, но до заявленных иишечкой 0,48 не дотягивает никак. И да, 15% в четыре раза меньше 60% рекуперации теслы. Надеюсь, теперь дойдет до оппонента, что сравнивать хрен с трамвайной дверцей не всегда корректно.)))
не, ну так-то и 15% нахаляву - это уже неплохо, тем более что не требует усложнения конструкции, если и так электропривод винтов реализован.
 
сделал вашу летаблу чутка посимпатичнее, заодно снизив индуктивное сопротивление и массу конструкции)
1794473170929.png
1794473202428.png

Теперь имею вопросы по силовой установке - нафига сзади фен, а спереди винты? Потому что КПД фена на низких скоростях - кратно хуже чем у винтов.
Возможно, это имело бы смысл на скоростном ЛА, у которого передние винты складные а фен обеспечивает тягу на высокой скорости, или на ВТОЛ с поворотным соплом у фена - но тогда и передние винты должны быть поворотными.
Но у вас то вертикальный взлет-посадка не предполагается, судя по описанию?
 
не, ну так-то и 15% нахаляву - это уже неплохо, тем более что не требует усложнения конструкции, если и так электропривод винтов реализован.
Ога. Только те 15% еще похудеют когда их станут вновь юзать для получения тяги, ибо и при этом у элсистемы есть потери. У приуса, няз, индикатор экономии показывает 33%, чтоли процента. При кпд рекуперации 60. Так что ни о каких "30% увеличения времени полета с рекуперацией", как заявлено автором речи быть не может.
 
И ещё. Я тоже попытал иишечку про винт пипистела и оказалось, что это не стандартный был винт(стандартный как раз имел киэв мной "расчитанный"), а экспериментальный, оптимизированный на взлет, набор и посадку с рекуперацией. Вот тока бЯда в том, что экономия достигается лишь при полетах по конвейеру, те взлет, коробочка, посадка. Для учебных, первичных полетов есть смысл. Вот только в крейсере у такого винта показатели хужее, и он наоборот УМЕНЬШАЕТ время, дальность и тд.)))
 
Назад
Вверх