
Проблема в том, что момент от ЭД распределяется между винтом и ДВС, пытаясь провернуть коленвал в направлении, противоположном тому, в котором его вращают шатуны. То есть половина мощности ЭД уходит на вращение винта, а половина - на торможение ДВС. Такое регулирование нерационально, не находите?
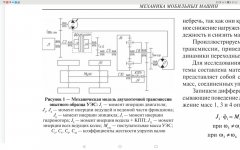
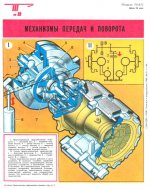
Пара примеров. По сути - то же самое.
Кстати, BaD думал про мультикоптер с гидроприводом - там эта тема тоже подходит, если многомоторный, или есть желание получить выше КПД - тогда большую часть мощности первичного ДВС гоним напрямую высокооборотным валом с минимальными потерями, а гидромотором - только управляем тягой.
Последнее редактирование:


